一分钟原生记忆:具身与 GUI 智能体的端侧闭环
智能体在端侧作业时,最缺的不是算力,而是「刚才发生了什么」的延续能力。原生记忆要解决的是短周期内的状态保持:过去一分钟里设备看到什么、做了什么、结果如何。这段记忆决定了智能体是能连续作业,还是每次都要从头理解现场。
原生记忆解决的是状态延续,不是数据缓存
把记忆理解成缓存,容易把它做成一个只有读写的存储块。原生记忆的职责更接近「工作台」:它保存的是与当前任务相关的那一小段状态,并且能随着任务推进而更新。
三个特征把它与普通缓存区分开。一是短周期,通常只覆盖当前任务涉及的时间窗,不追求长期存档。二是结构化,保存的是设备状态、已执行动作、待确认事项,而不是原始视频流。三是有取舍,新的观察会挤掉过期的内容,保留策略决定了智能体会不会「记得不该记的」或「忘了该记的」。
放在具身与图形界面操作的场景里,这一点尤其关键。机械臂夹取失败后需要知道上一次的姿态与力度,界面操作的智能体点错了按钮后需要知道上一步点在哪里,这类信息都以分钟级为周期,过期即失效。
断网时仍要连续作业,记忆必须落在本地
端侧场景的网络条件不可假设。车间、机房、野外都可能出现长时间断连,此时智能体仍需要维持基本作业。这意味着记忆不能放在远端,必须在本地维护。
本地记忆带来两个后果。一是容量必须精打细算,设备内存有限,记忆区和模型区要争同一块资源,因此记忆的保留窗口与条目数必须有明确上限。二是生命周期要显式管理,任务结束后如何清理、异常退出后如何恢复、设备重启后保留哪些内容,都需要提前定义,而不是靠进程退出自动释放。
实践中的做法是把记忆分成两层:一层是进程内的快速状态,用于当前任务;另一层是持久化到本地的关键状态,用于断电或重启后恢复。两层之间定期同步,避免每次操作都写盘。
写入与清理策略,决定记忆可控性
记忆一旦不加约束地写入,很快就会污染决策。三条约束比较关键。
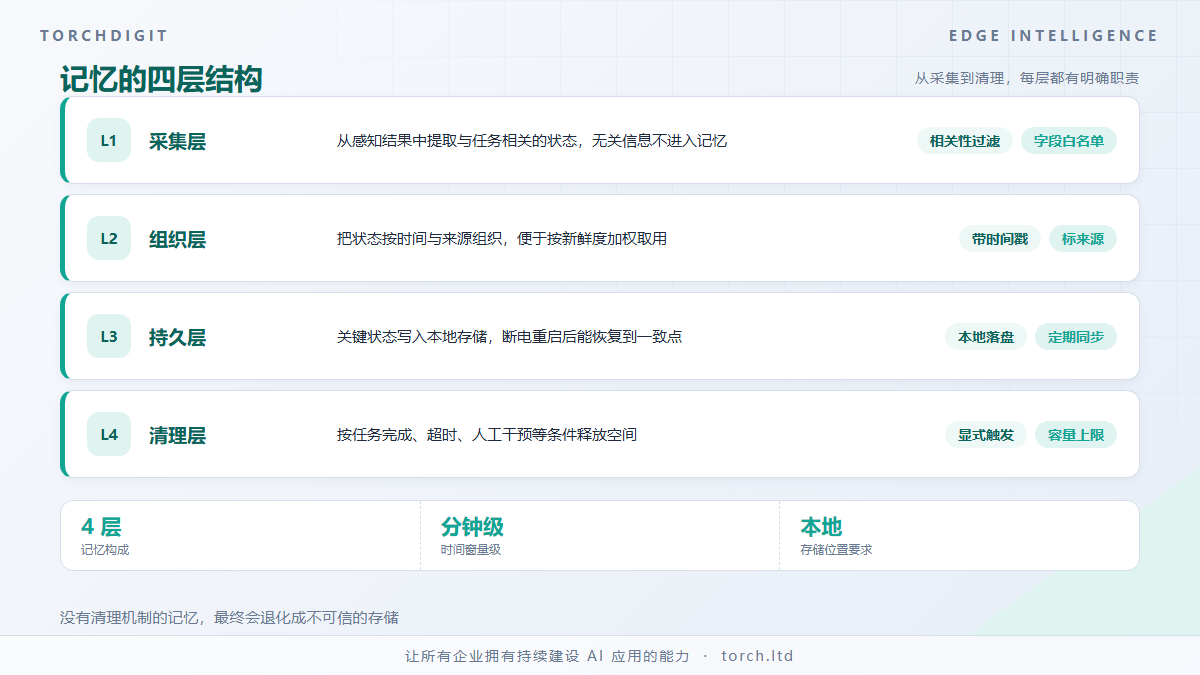
只记与任务相关的项。无关的环境变化不必进入记忆,否则有效信息会被稀释。常见做法是先定义任务相关的状态字段,只允许这些字段写入。
给每条记忆附时间戳与来源。决策时按新鲜度加权,过期的信息降权或忽略,而不是与最新状态同等对待。这在现场环境缓慢变化的场景里尤其重要。
明确清理触发条件。任务完成、超时、人工干预都应触发清理。没有清理机制的记忆系统,最终会退化成什么都记但都不可信的存储。